Vysvetlenie riadenia krútiaceho momentu: Praktická príručka pre výber ovládača motora BLDC
Predstavte si, že elektrický motocykel drží pozíciu na strmej rampe a nesie spolujazdca. Regulátor otáčok drží nízku cieľovú rýchlosť, no malý skok plynu môže zmeniť kontrolovaný štart na prudké trhnutie. Teraz si predstavte, že doručovací robot prechádza cez dvere, ktoré sú príliš úzke. Ak ovládač stále tlačí plným prúdom, prevodovka absorbuje náraz. Obe situácie sú riešené riadením krútiaceho momentu, prevádzkovým režimom, ktorý reguluje rotačnú silu, ktorú motor vytvára, a nie jeho rýchlosť alebo polohu.
Tento článok je napísaný pre inžinierov a projektové tímy OEM, ktorí hodnotia bezkomutátorové ovládače motora pre elektrické motocykle, podvozky robotov, elektrické ATV, UTV a prívesné motory. Vysvetlíme si, čo vlastne znamená riadenie krútiaceho momentu v pohone BLDC alebo PMSM, ako ho ovládač dosahuje a ktoré špecifikácie určujú, či je krútiaci moment plynulý a citlivý v reálnej prevádzke.
Čo vlastne znamená ovládanie krútiaceho momentu
Riadenie krútiaceho momentu reguluje prúd dodávaný do motora tak, aby krútiaci moment hriadeľa nasledoval príkaz zadaný jazdcom, vodičom alebo ovládačom pohybu. Neudrží cieľovú rýchlosť. Nedrží polohu rotora. Motor jednoducho vytvára akúkoľvek rýchlosť vyplývajúcu z aplikovaného krútiaceho momentu a zaťaženia pripojeného k hriadeľu.
Pomôže jednoduché porovnanie. Keď stlačíte ručný vozík, vaše ruky vyvinú silu a vozík sa bude pohybovať rýchlosťou, ktorú táto sila vytvorí proti valivému odporu a sklonu. Vaše ruky vykonávajú kontrolu krútiaceho momentu. Ak by ste namiesto toho uzamkli rýchlosť vozíka, bola by to kontrola rýchlosti.
| Režim ovládania | Regulovaná premenná | Typický zdroj príkazov | Primárne prípady použitia |
|---|---|---|---|
| Ovládanie rýchlosti | Otáčky motora | Plyn, potenciometer, žiadaná hodnota CAN | Cruise prevádzka, dopravníky, ventilátory, čerpadlá |
| Ovládanie polohy | Uhol rotora | Spätná väzba kódovača, krokové alebo smerové impulzy | Riadenie, ventily, robotické kĺby |
| Ovládanie krútiaceho momentu | Prúd motora, a teda krútiaci moment | Analógový vstup, príkaz krútiaceho momentu CAN, pedál | Ťah, napínanie, pohyb obmedzený silou |
Ochrannou funkciou je aj kontrola krútiaceho momentu. Regulátor naprogramovaný tak, aby nedodával viac ako 15 Nm, jednoducho nevydá 20 Nm, aj keď to vodič požaduje. Preklzávanie kolies na voľnom štrku, zablokovaný ovládač alebo čiastočne zadreté ložisko sa už priamo nepremieta do namáhania hnacej sústavy. To je dôvod, prečo sa obmedzenie krútiaceho momentu často používa ako bezpečnostná funkcia v pohybových systémoch.
Ako bezuhlíkový ovládač poskytuje riadený krútiaci moment
V bezkomutátorovom jednosmernom motore alebo synchrónnom motore s permanentným magnetom je krútiaci moment úmerný prúdu kotvy v kvadratúrnej osi. Riadenie krútiaceho momentu je teda riadením prúdu. Dobre navrhnutý regulátor meria fázové prúdy, porovnáva komponent vytvárajúci krútiaci moment s príkazom krútiaceho momentu a upravuje schému spínania meniča, aby sa znížila chyba. Táto vnútorná prúdová slučka je miestom, kde skutočne žije riadenie krútiaceho momentu.
Riadenie orientované na pole a prúdová slučka
Riadenie orientované na pole, bežne nazývané FOC, transformuje namerané trojfázové prúdy na dve zložky v rotujúcej referenčnej sústave: magnetizujúcu zložku na osi d a zložku vytvárajúcu krútiaci moment na osi q. Regulátor nariaďuje prúdu osi q, aby zodpovedal požadovanému krútiacemu momentu, a udržiava prúd osi d blízko nule pre povrchovú montáž PMSM. Šírka pásma tejto prúdovej slučky rozhoduje o tom, ako rýchlo dôjde ku korekciám krútiaceho momentu. Slučka aktualizovaná na frekvencii 10 až 20 kHz reaguje na zmeny záťaže v priebehu niekoľkých milisekúnd, čo je rozdiel medzi stabilným plazením a koktavým pohybom pri nízkej rýchlosti. Hlavným dôvodom je FOC technológia synchrónneho motora s permanentným magnetom sa neustále zlepšuje pre trakčné aplikácie: rovnaký hardvér poskytuje plynulejší krútiaci moment, vyššiu účinnosť a regeneratívne brzdenie iba prostredníctvom softvérových zmien.
Spätná väzba snímača a bezsenzorová prevádzka
Kvalita riadenia krútiaceho momentu do značnej miery závisí od spätnej väzby polohy rotora. Hallove snímače poskytujú hrubé, 60-stupňové rozlíšenie, ktoré je dostatočné na lichobežníkovú komutáciu, ale nie na plynulý krútiaci moment pri nízkych otáčkach. Snímače a rezolvery poskytujú nepretržitý uhol rotora, čo umožňuje FOC udržiavať presný krútiaci moment aj pri zastavení. Bezsenzorové algoritmy odhadujú polohu rotora zo spätného EMF, čo odstraňuje náklady na snímač, ale nedokáže udržať plný krútiaci moment pri nulovej rýchlosti, ak neexistuje spätné EMF. Mnoho sériových pohonov používa hybridnú stratégiu: štartovanie založené na senzoroch a bezsenzorový chod nad niekoľko stoviek otáčok za minútu.
Rovnako dôležité je aj snímanie fázového prúdu. Nízkostranné bočné odpory sú lacné, ale citlivé na šum; integrované fázové snímače sú drahšie a poskytujú čistejšie meranie pri nízkych prúdoch. Vzorkovacia frekvencia a filtrovanie aktuálneho signálu nastavuje praktické zvlnenie krútiaceho momentu viditeľné na hriadeli, takže hodnoty krútiaceho momentu v údajovom liste by sa mali čítať spolu s architektúrou snímania použitou v regulátore.
Prečo je kontrola krútiaceho momentu dôležitá v skutočných aplikáciách
Riadenie krútiaceho momentu mení merateľné správanie v každej hlavnej kategórii aplikácií v oblasti elektrickej mobility a robotiky.
- Elektrické motocykle. Kontrolované štarty na svahoch, zabránenie preklzávaniu kolies na mokrom asfalte a regeneratívne brzdenie, ktoré aplikuje negatívny krútiaci moment na hladkej rampe. Bez obmedzení krútiaceho momentu sa motor môže prudko zapnúť, keď jazdec krúti plynom.
- Podvozok robota. Obmedzenie krútiaceho momentu chráni prevody a motory počas kolízií. Keď autonómny mobilný robot narazí do neočakávanej prekážky, ovládač obmedzí prúd namiesto toho, aby do hnacieho ústrojenstva dodal plný výkon.
- Elektrické štvorkolky a UTV. Nízkorýchlostné plazenie na nerovnom teréne vyžaduje presný výstup s nízkym krútiacim momentom. Systém s reguláciou otáčok má tendenciu rásť, keď kolesá stratia a znovu získajú trakciu.
- Elektrické prívesné motory. Konštantný ťah proti prúdu a vetru vyžaduje, aby regulátor reagoval na zmeny záťaže rýchlejšie ako rýchlostná slučka.
The viacscenárové prispôsobenie produktov motorového pohonu presne odráža túto požiadavku: jedna platforma ovládača musí zvládnuť široký rozsah príkazov krútiaceho momentu, od kolies malých robotov až po veľké hnacie sústavy ATV.
Kľúčové špecifikácie, ktoré určujú kvalitu krútiaceho momentu
Pri získavaní regulátora pre aplikáciu citlivú na krútiaci moment sú trvalý menovitý prúd a špičkový prúd iba počiatočným bodom. Nasledujúce špecifikácie majú nadmerný vplyv na krútiaci moment.
- Rýchlosť aktualizácie aktuálnej slučky. Vyššia rýchlosť aktualizácie, zvyčajne 10 až 20 kHz, skracuje oneskorenie medzi zmenou príkazu krútiaceho momentu a skutočnou zmenou krútiaceho momentu na hriadeli.
- frekvencia PWM. Vyššia spínacia frekvencia znižuje zvlnenie prúdu a počuteľný šum, ale zvyšuje spínacie straty. Ovládače zamerané na tichú prevádzku volia frekvenciu, ktorá vyvažuje oboje.
- Aktuálne rozlíšenie snímania a šum. Najmenší merateľný krok prúdu nastavuje najmenší krok krútiaceho momentu. Hlučný snímací obvod vytvára chvenie krútiaceho momentu pri nízkom zaťažení.
- Zvlnenie krútiaceho momentu. Nízke zvlnenie krútiaceho momentu udržuje rotáciu hladkú pri nízkej rýchlosti, čo je dôležité pre kĺby a vrtule robota.
- Schopnosť preťaženia. Prechodné špičky krútiaceho momentu pri rozjazde do kopca a pri ovládaní prekážok zvyčajne prekračujú nepretržitú hodnotu. Skontrolujte krivku preťaženia oproti skutočnému pracovnému cyklu.
- Tepelné správanie. Trvalý krútiaci moment je nastavený tepelnou konštrukciou regulátora. Regulátor, ktorý priškrtí plyn skôr, potichu zníži dostupný krútiaci moment počas dlhšej prevádzky.
Kvalita komponentov nie je dôležitá. Pohon riadený krútiacim momentom prepína fázový prúd stokrát za sekundu a akýkoľvek prerušovaný odpor v konektoroch alebo spájkovaných spojoch sa javí ako šum merania prúdu, ktorý sa stáva chvením krútiaceho momentu. To je dôvod, prečo je kvalita materiálu hardvéru legitímnou technickou špecifikáciou, nielen marketingovým tvrdením.
Počas testovania prototypu sa tiež oplatí overiť údaje o zvlnení krútiaceho momentu so skutočným motorom. Výrobcovia merajú zvlnenie krútiaceho momentu za kontrolovaných podmienok, ktoré nemusia zodpovedať výrobnému rámu, špecifickej indukčnosti vinutia alebo frekvencii PWM, ktorú projekt plánuje použiť. Krátky test na skúšobnej stolici, ktorý zaznamenáva krútiaci moment v niekoľkých rýchlostných bodoch, odhalí väčšinu problémov, ktoré sa neskôr stanú sťažnosťami v teréne.
Priradenie ovládača k motoru a pracovnému cyklu
Výkon riadenia krútiaceho momentu je vlastnosťou systému, nie vlastnosťou regulátora samostatne. Prúdová slučka je naladená na indukčnosť a odpor vinutia motora. Pripojte rovnaký ovládač k motoru s rôznymi parametrami a odozva krútiaceho momentu môže byť oscilujúca alebo pomalá. To je dôvod, prečo je párovanie ovládača a motora v rámci návrhu systému dôležitejšie ako výber len jedného komponentu.
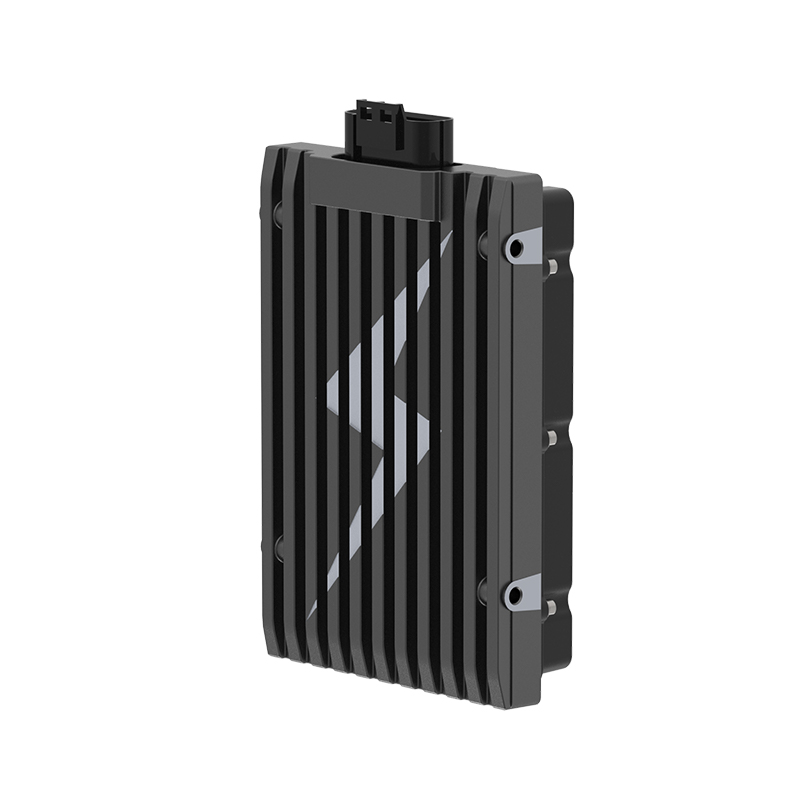
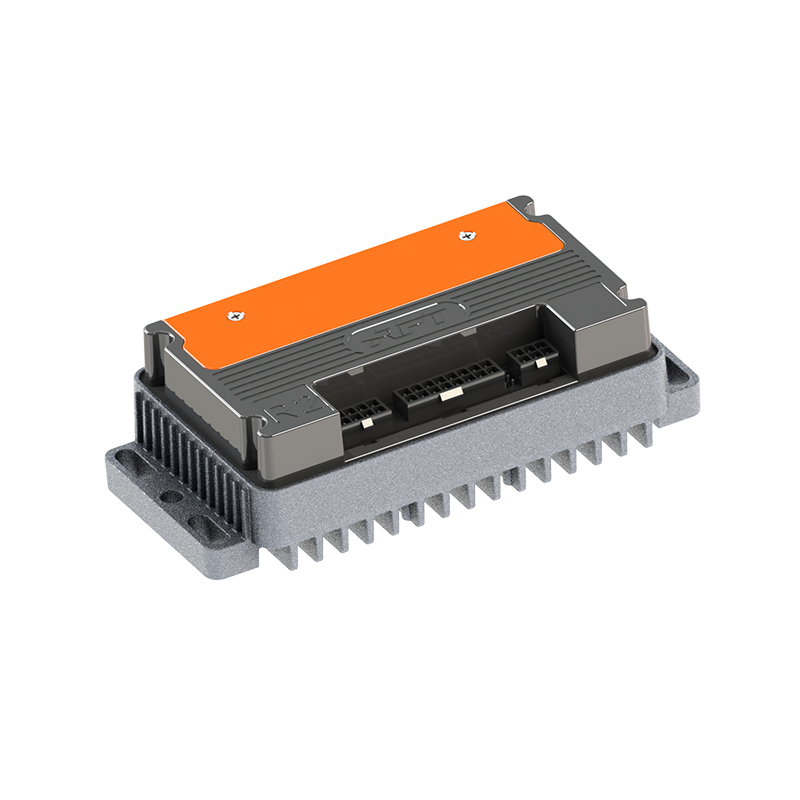
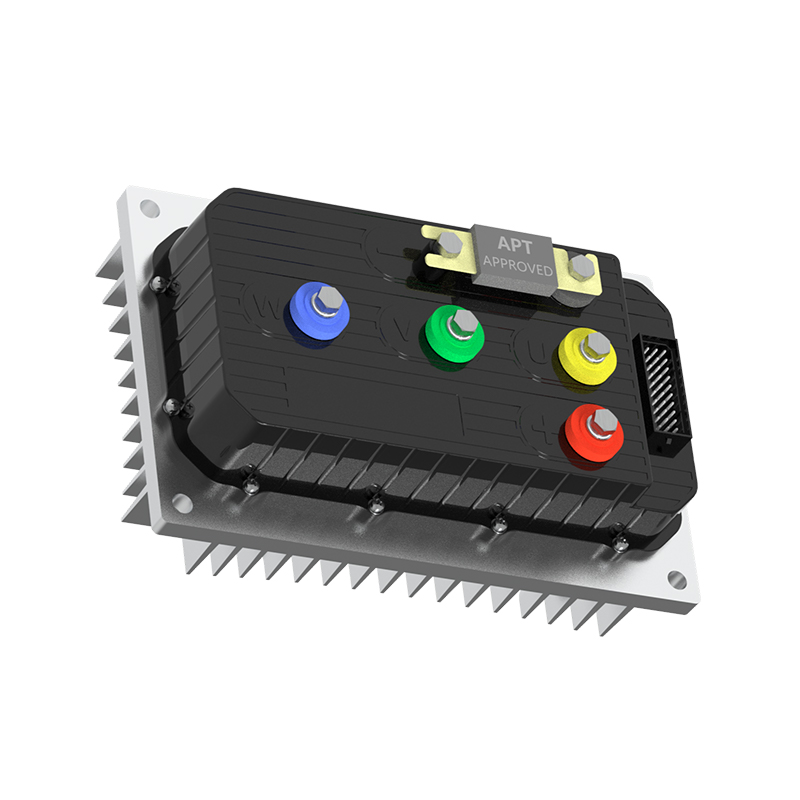
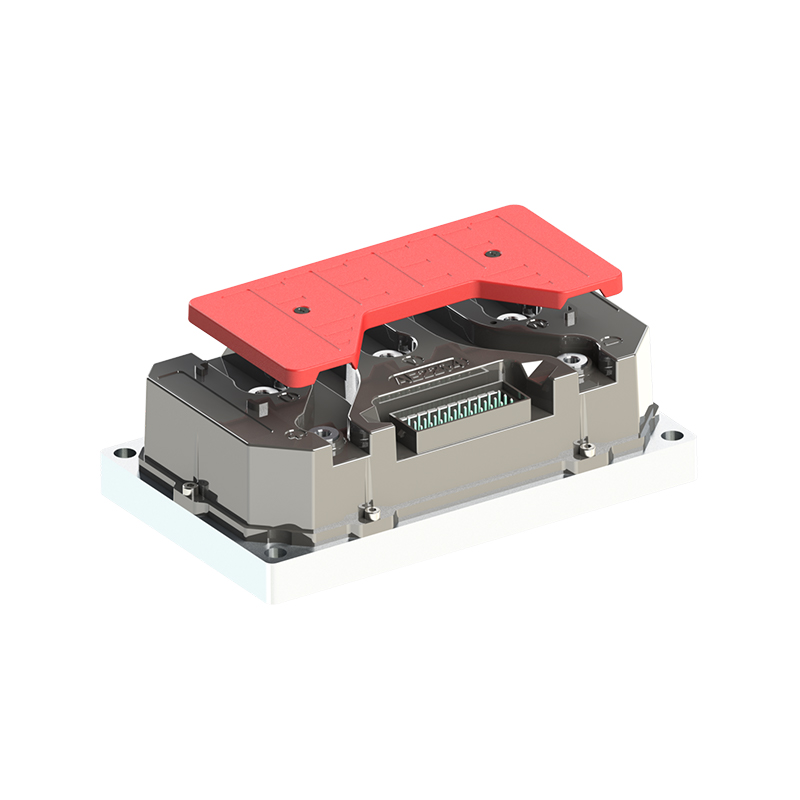
Pre aplikácie, ktoré vyžadujú rýchlu odozvu krútiaceho momentu, je Regulátor bezkomutátorového jednosmerného motora R5-2215 s rýchlou odozvou je navrhnutý tak, aby minimalizoval oneskorenie medzi príkazom krútiaceho momentu a krútiacim momentom mechanického hriadeľa. Pre platformy citlivé na efektivitu, ako sú mestské elektrické motocykle, A4-2313 vysokoúčinný bezkomutátorový jednosmerný ovládač motora presne drží krútiaci moment a zároveň znižuje elektrické straty. Pre vysokonapäťové, vysokovýkonné architektúry s požiadavkami na dynamický krútiaci moment, T-séria vysokovýkonný ovládač motora pokrýva širší obal, ktorý ATV, UTV a väčšie robotické platformy zvyčajne vyžadujú.
 Dodávatelia vysokovýkonných ovládačov motora série T, továreň APT - T300 T400 T500 T720 T1000 T1400 T1800 Továreň na ovládače synchrónnych motorov s permanentnými magnetmi, vysokovýkonné riadenie motorov série T... Zobraziť produkt →
 A4 Dodávatelia bezkomutátorových jednosmerných motorov s vysokou účinnosťou, továreň - Shanghai A APT je A4 vysokoúčinný bezkomutátorový jednosmerný motorový ovládač Dodávatelia a veľkoobchod A4 Vysoko účinný bezkomutátorový jednosmerný motorový ovládač Factory ... Zobraziť produkt →
 R5 Rýchla odozva Bezuhlíkový jednosmerný ovládač motora Dodávatelia, továreň - Shanghai APT APT je R5 Bezkomutátorový jednosmerný motorový ovládač s rýchlou odozvou Dodávatelia a veľkoobchod R5 Bezkomutátorový jednosmerný motorový ovládač s rýchlou odozvou Továreň v C... Zobraziť produkt →
Softvér tu zohráva ústrednú úlohu. Tvarovanie krútiaceho momentu, ladenie prúdovej slučky a chybové správanie sú nakonfigurované vo firmvéri, takže rovnaký hardvér je možné vyladiť pre nákladný e-bike, invalidný vozík alebo námorný pohon. Posun riadenia krútiaceho momentu do softvéru je jednou z tém podrobného článku o úloha softvéru v moderných ovládačoch motora .
Záver
Riadenie krútiaceho momentu nie je jediný komponent alebo algoritmus. Prebieha cez reťazec snímania prúdu, spätnú väzbu polohy rotora, firmvér prúdovej slučky, stupeň meniča a kvalitu fyzického konektora. Pre výrobcov OEM, ktorí vyrábajú elektrické vozidlá a mobilné stroje, schopnosť plynulo regulovať krútiaci moment určuje, či je produkt pri skutočnom zaťažení predvídateľný a rafinovaný. Vyhodnotenie šírky pásma prúdovej slučky, zvlnenia krútiaceho momentu, správania pri preťažení a konfigurovateľnosti softvéru počas fázy výberu ovládača je najpriamejším spôsobom, ako sa vyhnúť prepracovaniu ovládateľnosti neskôr v projekte.
ĎALEJ:Vysvetlenie zadnej elektromotorickej sily: Ako spätné EMF tvaruje dizajn ovládača motora
Máte záujem o spoluprácu alebo máte otázky?
Ako Výrobcovia vlastných ovládačov synchrónnych motorov s permanentnými magnetmi a Dodávatelia ovládačov motora s permanentnými magnetmi v Číne, Zameranie na riadenie pohonu permanentného magnetu synchrónne motory, poskytujeme bezpečné a dostatočné zdroj energie pre elektrifikáciu cestovných vozidiel.
- [email protected]
- +86-170 9191 9800
- Izba 123A, č. 1000 Ziyue Road, okres Minhang, Šanghaj, Čína
Autorské práva © Shanghai APT Power Technology Co., Ltd.All rights reserved