Algoritmy riadenia motora: Vysvetlenie šesťkrokových, FOC a bezsenzorových metód
Špecifikačný list vám môže povedať, že ovládač motora zvládne 48 V a 60 A, ale nepovie vám, ako motor znie pri rýchlosti chôdze, aké veľké zvlnenie krútiaceho momentu pocíti váš podvozok robota alebo či sa motor ešte dokáže rozbehnúť v strmom kopci. O tomto správaní rozhoduje algoritmus riadenia motora zabudovaný vo firmvéri. Tri rodiny ovládajú bezkomutátorové riadenie jednosmerného prúdu (BLDC) a synchrónneho motora s permanentným magnetom (PMSM): šesťstupňová komutácia, riadenie orientované na pole (FOC) a metódy bezsenzorového pozorovateľa. Pre väčšinu nových vozidiel a automatizačných programov je FOC s bezsenzorovým pozorovateľom praktickou predvolenou hodnotou, zatiaľ čo šesťstupňové zostáva lacnou voľbou pre jednoduché nakladanie. Nasledujúce časti vysvetľujú, ako sa tieto algoritmy líšia a čo tento rozdiel znamená, keď vyberiete ovládač.
Čo v skutočnosti robia algoritmy riadenia motora
Každý algoritmus riadenia motora beží v rovnakej základnej slučke. Číta alebo odhaduje polohu rotora, porovnáva namerané fázové prúdy s prikázaným krútiacim momentom alebo rýchlosťou, vypočítava vektory napätia, ktoré uzatvárajú túto chybu, a aplikuje ich na menič, pričom chráni výkonový stupeň. Algoritmus tiež riadi rýchlosť rampy, limity prúdu, regeneratívne brzdenie a detekciu porúch.
Výber algoritmu nastavuje strop pre hladkosť krútiaceho momentu, akustický hluk, účinnosť a dynamickú odozvu. Výkonný mikrokontrolér nedokáže opraviť zle štruktúrovanú riadiacu slučku a jednoduchý algoritmus môže spôsobiť, že inak dobrý ovládač bude v náročnej automobilovej aplikácii hrubý.
Hlavné skupiny algoritmov, ktoré sa dnes používajú
Šesťstupňová (lichobežníková) komutácia
Šesťstupňová komutácia napája naraz dve z troch fáz motora a prechádza cez šesť spínacích stavov. Je jednoduchý na implementáciu, využíva málo procesorového času a prirodzene funguje s Hallovými senzormi. Nevýhodou je zvlnenie krútiaceho momentu v každom komutačnom bode a počuteľný hluk pri nízkych otáčkach. Šesťstupňový pohon je stále rozumnou voľbou pre čerpadlá, ventilátory a lacné trakčné pohony, kde na plynulosti záleží menej ako na cene.
Ovládanie orientované na pole
Riadenie orientované na pole zaobchádza so statorovým prúdom ako s dvoma nezávislými komponentmi: jednou, ktorá vytvára krútiaci moment a druhou, ktorá riadi magnetické pole. Po Clarkeovej a Parkovej transformácii regulujú tieto komponenty dva PI regulátory a priestorová vektorová modulácia prevedie výsledok späť na trojfázové napätie. FOC poskytuje takmer konštantný krútiaci moment, nízku hlučnosť a vysokú účinnosť v celom rozsahu otáčok, vrátane zastavenia.
FOC potrebuje viac výpočtov ako šesťkrokové, ale to už nie je prekážkou moderných mikrokontrolérov. Je to predvolené nastavenie pre elektrické motocykle, robotické pohony, lodné prívesné motory a väčšinu aplikácií, ktoré vyžadujú predvídateľný krútiaci moment.
Bezsenzoroví pozorovatelia
Bezsenzorové algoritmy odhadujú polohu rotora z nameraných napätí a prúdov, a nie zo samostatného snímača polohy. Snímanie spätného EMF je najjednoduchší prístup a funguje výrazne nad niekoľkými stovkami otáčok za minútu. Pozorovateľ s kĺzavým režimom zvyšuje odolnosť voči chybe parametrov a šumu merania. Rozšírený Kalmanov filter poskytuje presné odhady pri poruchách, ale vyžaduje starostlivé ladenie. Vysokofrekvenčné vstrekovanie stimuluje magnetickú silu motora a poskytuje informácie o polohe pri nulovej a veľmi nízkej rýchlosti.
Praktický kompromis je medzi cenou, nízkou rýchlosťou a potlačením rušenia. Odstránenie Hallových snímačov a kabeláže kódovača znižuje náklady a zlepšuje spoľahlivosť, ale iba v prípade, že pracovný cyklus umožňuje odhadu vykonávať svoju prácu.
Skalárne ovládanie V/Hz
Skalárne riadenie má pevný pomer medzi napätím a frekvenciou a väčšinou sa používa s AC indukčnými motormi. Je jednoduchý a nepotrebuje spätnú väzbu o polohe, ale jeho odozva krútiaceho momentu je slabá. Menej často sa vyskytuje v kompaktných hnacích ústrojenstvách vozidiel, pretože tieto systémy používajú motory BLDC alebo PMSM, kde FOC alebo šesťstupňové poskytujú lepšie výsledky.
Porovnanie algoritmov podľa aplikácie
Rôzne pracovné cykly uprednostňujú rôzne algoritmy. Elektrický motocykel trávi väčšinu času nad niekoľkými stovkami otáčok za minútu, takže bezsenzorové FOC s odhadom spätného EMF znižuje náklady bez zníženia cestovnej výkonnosti; rozjazdy do kopca a manévrovanie pri nízkej rýchlosti tlačia dizajnérov späť k Hallovým senzorom. Podvozok robota sa musí pohybovať dopredu a dozadu s presnosťou, čo si vyžaduje snímač polohy alebo vysokofrekvenčné vstrekovanie. Keď je platformou doručovací robot alebo mobilná manipulačná základňa, a ovládač bezkomutátorového jednosmerného motora s rýchlou odozvou môže byť rozdiel medzi jednotkou, ktorá je oneskorená, a jednotkou, ktorá okamžite sleduje príkaz.
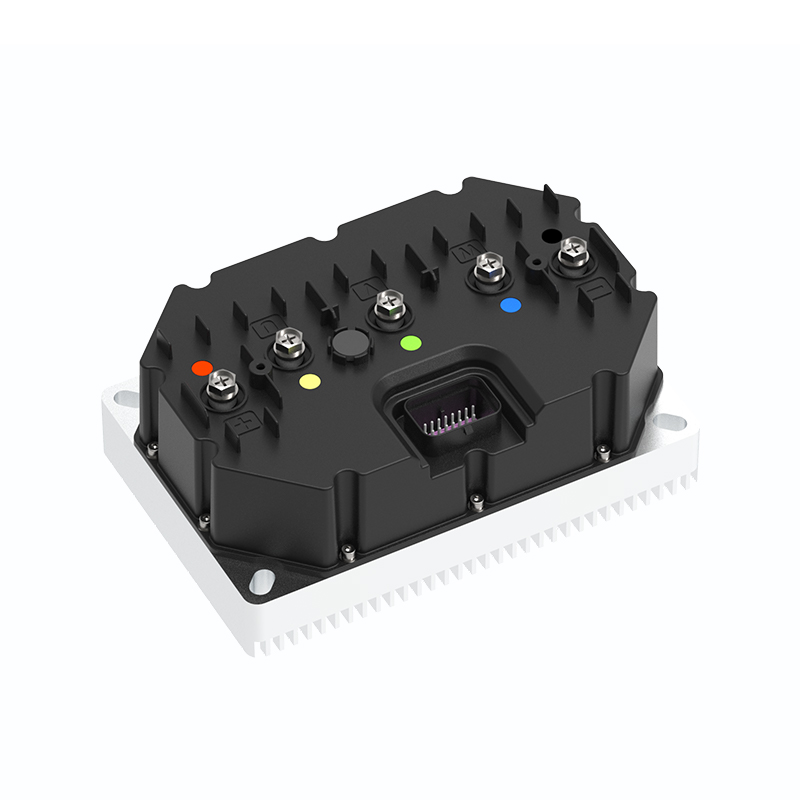
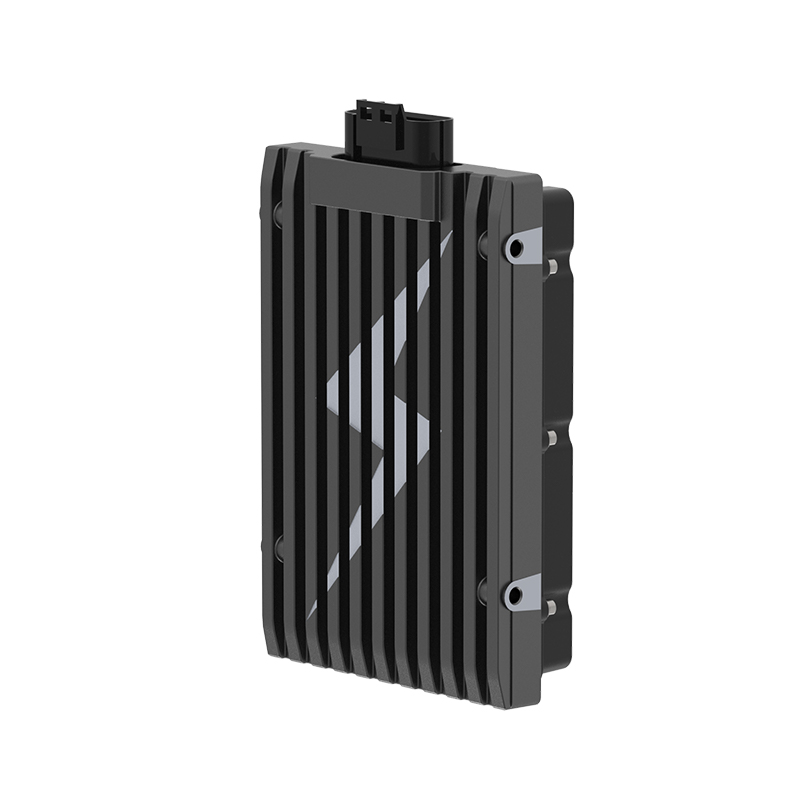
 R5 Rýchla odozva Bezuhlíkový jednosmerný ovládač motora Dodávatelia, továreň - Shanghai APT APT je R5 Bezkomutátorový jednosmerný motorový ovládač s rýchlou odozvou Dodávatelia a veľkoobchod R5 Bezkomutátorový jednosmerný motorový ovládač s rýchlou odozvou Továreň v C... Zobraziť produkt →
Námorný prívesný motor beží ustálenou rýchlosťou celé hodiny, takže na účinnosti a tepelnej stabilite záleží viac ako na prechodnej odozve. ATV alebo UTV vidí náhle zmeny zaťaženia na nerovnom teréne, čo uprednostňuje robustného pozorovateľa a veľkorysú aktuálnu svetlú výšku. V tabuľke nižšie sú zhrnuté bežné kompromisy.
| Algoritmus | Spätná väzba polohy | Torque Ripple | Nízkorýchlostné správanie | Najlepšie vhodné aplikácie |
|---|---|---|---|---|
| Šesťstupňová komutácia | Hallove senzory | Mierne | Prijateľné so senzormi | Čerpadlá, ventilátory, nízkonákladová trakcia |
| FOC so snímačmi | Hall alebo kodér | Veľmi nízka | Výborne | Elektrické motocykle, roboty, námorné lode |
| FOC bez snímača (back-EMF) | Napätie a prúd | Nízka | Slabá rýchlosť pod minimálnou rýchlosťou | E-bicykle, vysokorýchlostné pohony |
| FOC bez snímača (SMO/EKF) | Napätie a prúd | Nízka | Dobré, ale laditeľné | ATV, UTV, priemyselné pohony |
| Vysokofrekvenčné vstrekovanie | Aktuálna odpoveď | Nízka | Výborne at standstill | Roboty, povinnosti podobné servomotorom |
| Skalárne V/Hz | žiadne | Vysoká | Nevhodné | AC indukčné motory |
Berte tabuľku ako východiskový bod, nie verdikt. Dobre skonštruovaný ovládač môže zúžiť mnohé z týchto medzier, pretože jeho prúdová slučka a pozorovateľ sú navzájom zladené. Preto na skúsenostiach dodávateľa riadiacej jednotky so skutočnými pracovnými cyklami vozidla záleží rovnako ako na názve algoritmu v údajovom liste.
Ako výber algoritmu ovplyvňuje výber ovládača
Pretože algoritmus žije vo vstavanom softvéri, hardvér a firmvér musia byť navrhnuté spoločne. Paralelizácia MOSFET určuje, ako sa prúd rovnomerne rozdelí medzi fázy. Presnosť snímania prúdu nastavuje dno pre prúdovú slučku FOC. Sila pohonu brány ovplyvňuje spínacie straty a elektromagnetické rušenie. Tepelný dizajn rozhoduje o tom, ako dlho dokáže regulátor udržať špičkový krútiaci moment. Regulátor s dobrým kremíkom, ale zle vyladeným firmvérom bude vykazovať zvlnenie krútiaceho momentu a hluk; ovládač s vynikajúcim firmvérom, ale snímaním slabého prúdu sa vypne alebo zníži výkon. To je dôvod, prečo sa teraz venuje toľko inžinierskej pozornosti úloha softvéru v modernom riadení motora .
Rovnaká logika platí aj pre samotný motor. Odpor statora, fázová indukčnosť a konštanta spätného EMF definujú, čo regulátor môže a nemôže robiť. Regulátor dimenzovaný na 60 A nezabezpečí, aby zle prispôsobený motor fungoval efektívne a agresívne ladenie FOC môže prehriať motor s nízkou tepelnou hmotnosťou. Požiadanie o overené párovanie ovládača motora je súčasťou procesu nákupu, nie dodatočným nápadom.
Po hardvérovej stránke je Vysokovýkonné ovládače motora série T spárovať širokonapäťový firmvér FOC s výkonovým stupňom určeným pre e-motocykle, e-ATV a e-prívesné motory. Sú príkladom návrhu, kde riadiaci algoritmus a menič boli vyvinuté v jednom dome, takže firmvér pozná limity hardvéru.
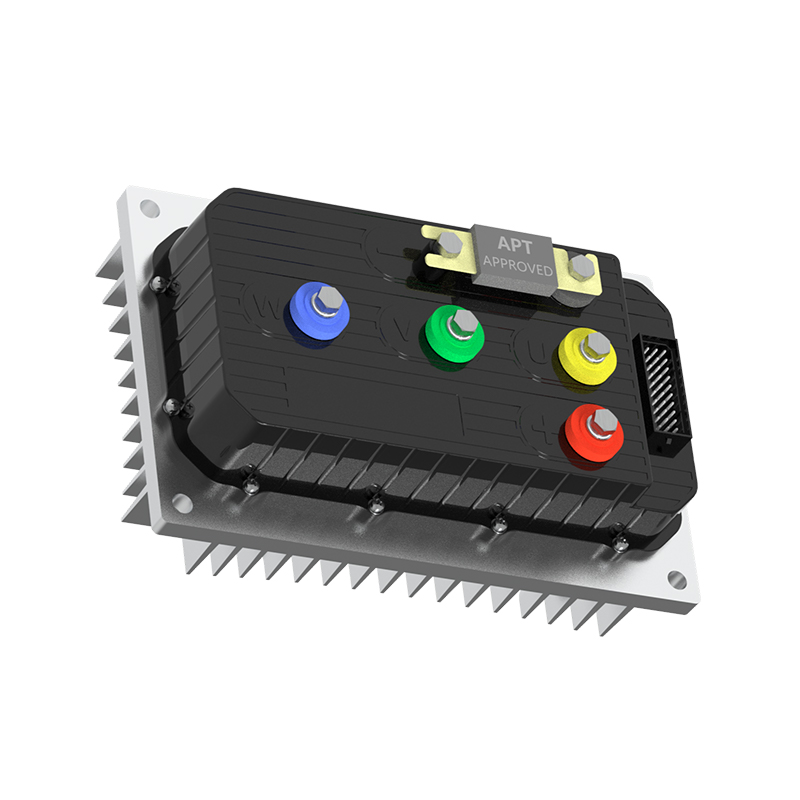
 Dodávatelia vysokovýkonných ovládačov motora série T, továreň APT - T300 T400 T500 T720 T1000 T1400 T1800 Továreň na ovládače synchrónnych motorov s permanentnými magnetmi, vysokovýkonné riadenie motorov série T... Zobraziť produkt →
Praktické hodnotiace kritériá pre ovládače motora
Keď porovnávate ovládače, pozrite sa za číslom špičkového prúdu. Nasledujúce body oddeľujú ovládač, ktorý funguje na papieri, od ovládača, ktorý funguje na ceste.
- Potvrďte, ktorý algoritmus firmvér skutočne beží. Niektoré nízkonákladové ovládače inzerujú FOC, ale prepínajú na šesťstupňové pri vysokej rýchlosti, aby skryli výpočtové limity.
- Skontrolujte, či je implementácia FOC bezsenzorová, Hallova alebo prepínateľná. Sensorless redukuje kabeláž, ale môže mať problémy pri veľmi nízkej rýchlosti bez vysokofrekvenčného vstrekovania.
- Opýtajte sa, ako je naladená aktuálna slučka. Motory s rôznou fázovou indukčnosťou vyžadujú rôzne zosilnenia a automatické ladenie šetrí hodiny pri privádzaní.
- Skontrolujte správanie pri preťažení vrátane obmedzenia prúdu, tepelného zníženia výkonu a obnovy poruchy. Tieto detaily rozhodujú o tom, či vozidlo bezpečne zastaví alebo uviazne jazdca.
- Zvážte akustický hluk. Ak je produktom elektrický motocykel alebo doručovací robot, ktorý pracuje v blízkosti ľudí, hluk je predajným argumentom. The ultra tichý bezkomutátorový jednosmerný ovládač motora
 Dodávatelia ultratichého bezkomutátorového jednosmerného ovládača motora A6, továreň - Shanghai APT P APT je továreň na ultratichý bezkomutátorový jednosmerný motor A6 dodávatelia a veľkoobchodná továreň na ultratichý bezkomutátorový jednosmerný motor v Číne... Zobraziť produkt → je praktickým príkladom sínusovo orientovaného dizajnu, ktorý udržuje nízky komutačný hluk.
Algoritmy riadenia motora by sa nemali vyberať len z blokovej schémy. Najprv nastavte pracovný cyklus, rozsah rýchlosti, hlukový rozpočet a požiadavky na nízku rýchlosť vášho vozidla a potom porovnajte ovládače s týmito cieľmi. Šesťstupňový je úplne postačujúci pre ventilátor, FOC je správnym východiskovým bodom pre väčšinu trakčných aplikácií a bezsenzorové pozorovatele sú nástrojom na úsporu nákladov, ak to rozsah otáčok umožňuje. Najlepší ovládač je ten, ktorého algoritmus, výkonový stupeň a podpora aplikácií zodpovedajú skutočnému prevádzkovému profilu vášho produktu.
ĎALEJ:Vysvetlenie riadenia krútiaceho momentu: Praktická príručka pre výber ovládača motora BLDC
Máte záujem o spoluprácu alebo máte otázky?
Ako Výrobcovia vlastných ovládačov synchrónnych motorov s permanentnými magnetmi a Dodávatelia ovládačov motora s permanentnými magnetmi v Číne, Zameranie na riadenie pohonu permanentného magnetu synchrónne motory, poskytujeme bezpečné a dostatočné zdroj energie pre elektrifikáciu cestovných vozidiel.
- [email protected]
- +86-170 9191 9800
- Izba 123A, č. 1000 Ziyue Road, okres Minhang, Šanghaj, Čína
Autorské práva © Shanghai APT Power Technology Co., Ltd.All rights reserved