Ako fungujú elektronické regulátory rýchlosti? Vo vnútri signálneho reťazca ESC
48 V batéria dodáva jedno pevné jednosmerné napätie. Motor na elektrickom skútri musí stále držať približne 3 200 otáčok za minútu na rovnej ceste, klesnúť na približne 280 otáčok za minútu na 12 percentnom sklone a na požiadanie cúvať. Niečo medzi batériou a vinutím musí rozhodnúť, koľko prúdu potečie, ktorým smerom a ako dlho.
Tým zariadením je elektronický regulátor rýchlosti. Funguje tak, že konvertuje pevný jednosmerný prúd batérie na trojfázový výstup a prepína tento výstup tisíckrát za sekundu. Priemerné napätie, ktoré motor vidí, stúpa a klesá s pracovným cyklom a vlastná indukčnosť motora premieňa tieto rýchle impulzy na hladký prúd. Krútiaci moment sleduje prúd a rýchlosť sa ustáli tam, kde sa krútiaci moment motora stretáva so zaťažovacím momentom. Všetko ostatné vo vnútri ESC existuje, aby sa to stalo bezpečne a opakovateľne.
Ako sa DC stáva trojfázovou rotáciou
Bezkomutátorový motor nebude bežať na jednosmerný prúd privedený na dve svorky. Jeho stator nesie tri fázové vinutia a jeho rotor nesie permanentné magnety, takže prúd musí prechádzať fázami v poradí, aby pole statora ťahalo rotor dopredu, namiesto toho, aby ho držalo na mieste.
Komutácia: zostať pred rotorom
Komutácia je akt výberu, ktorý fázový pár je napájaný. V šesťstupňovej komutácii je každá elektrická otáčka rozdelená do šiestich stavov a regulátor zapne jeden spínač na vysokej a jeden nízkoúrovňovej strane pre každý stav, čím sa vytvorí pole, ktoré sa posunie vpred každých 60 elektrických stupňov. Ak komutácia zaostáva za rotorom, krútiaci moment sa zrúti a prúd stúpa. Ak vedie príliš ďaleko, extra prúd sa stáva teplom namiesto krútiaceho momentu.
Snímaná a bezsenzorová spätná väzba polohy
Tri Hallove senzory hlásia absolútnu polohu rotora, čo je dôležité pre podvozok robota, ktorý sa musí rozbehnúť z pokoja pri plnom zaťažení. Bezsenzorové schémy namiesto toho čítajú spätné EMF indukované vo fáze bez energie a odhadujú polohu z jeho prechodu nulou. To odstráni tri drôty a konektor z postroja, ale odhad sa stáva nespoľahlivým pod približne 5 až 10 percentami menovitej rýchlosti. Riadenie orientované na pole ide ešte ďalej, transformuje namerané fázové prúdy na rotačný referenčný rámec a priamo reguluje komponent produkujúci krútiaci moment.
Signálny reťazec od vstupu škrtiacej klapky po pohon brány
Medzi vstupom škrtiacej klapky a svorkami motora sú umiestnené štyri funkčné bloky. Každý z nich má svoj vlastný režim zlyhania a vlastný limit výkonu systému.
Mikrokontrolér a riadiaca slučka
Mikrokontrolér vzorkuje fázový prúd, napätie zbernice, polohu škrtiacej klapky a polohu rotora, často 8 000 až 20 000-krát za sekundu v implementácii orientovanej na pole. Najprv spustí rýchlu prúdovú slučku, obklopí ju pomalšou slučkou otáčok alebo krútiaceho momentu a prevedie výsledok na tri hodnoty pracovného cyklu. Mapovanie škrtiacej klapky, limity prúdu, sila regeneračného brzdenia a prahy porúch – to všetko žije v tejto vrstve.
Ovládač brány a most MOSFET
Ovládač brány prevádza nízkonapäťovú logiku do výkyvu 10 až 15 V, ktorý potrebuje výkonový MOSFET, a zabraňuje tomu, aby oba spínače v jednej vetve viedli súčasne. Mŕtvy čas, interval zámerného vypnutia medzi vypnutím hornej strany a zapnutím nízkej strany, je zvyčajne 0,3 až 1 mikrosekundu. Príliš krátky a prestrelený prúd ničí most; príliš dlhý krútiaci moment pri nízkych otáčkach, ako aj účinnosť.
Šesť tranzistorov MOSFET tvorí trojfázový mostík, kde sa strata vodivosti mení s odporom a druhou mocninou prúdu, zatiaľ čo sa prepínajú stupnice strát s frekvenciou spínania, napätím zbernice a nábojom hradla. Paralelné zariadenia znižujú odpor pri zapnutí, ale iba vtedy, keď sú hradlové slučky zladené. V opačnom prípade jedno zariadenie prenáša viac prúdu ako jeho susedia a zlyhá ako prvé.
Snímanie a ochrana prúdu
Bočné odpory alebo snímače s Hallovým efektom merajú fázový prúd, takže regulačná slučka má niečo skutočné na reguláciu a rovnaké signály napájajú nadprúdovú, prepäťovú a prehriatu ochranu. Dobre fungujúci ovládač postupne znižuje prúd, keď teplota stúpa, namiesto toho, aby prerušil motor uprostred manévru.
Pracovný cyklus, PWM a čísla, na ktorých záleží
Riadenie rýchlosti je riadenie pracovného cyklu. Ak je zbernica nastavená na 48 V a pracovný cyklus je 50 percent, motor vidí priemerne 24 V. Frekvencia spínania je zvolená dostatočne vysoká, aby udržala zvlnenie prúdu v praktickom pásme, a dostatočne nízka na to, aby bola strata spínania zvládnuteľná. Na 48 V pohone s niekoľko stovkami mikrohenry fázovej indukčnosti, 16 kHz až 20 kHz zvyčajne udržiava zvlnenie v blízkosti 10 až 20 percent menovitého prúdu.
| Parameter | Čo to ovplyvňuje | Praktický rozsah |
|---|---|---|
| Frekvencia spínania PWM | Zvlnenie prúdu, počuteľný šum, strata spínania | 16 až 20 kHz |
| Rýchlosť riadiacej slučky | Odozva krútiaceho momentu, rezerva stability | 8 až 20 kHz |
| Kontinuálny fázový prúd | Cestovný krútiaci moment, vyhrievanie v ustálenom stave | 60 až 80 percent maximálneho hodnotenia |
| Špičkový prúd, 10 s | Krútiaci moment zrýchlenia a zastavenia | 1,5 až 2 krát nepretržite |
| Svetlá výška napätia zbernice | Rekuperačné brzdenie, vykladanie nákladu | 1,25 až 1,5 násobok nominálnej zbernice |
| Mŕtvy čas | Riziko prestrelenia proti účinnosti pri nízkej rýchlosti | 0,3 až 1 mikrosekundu |
| Odolnosť brány | Rýchlosť spínania, zvonenie, EMI | 2 až 10 ohmov |
Čítajte tabuľku ako súbor kompromisov, nie ako špecifikáciu. Zvýšenie spínacej frekvencie zmenšuje zvlnenie a stíši pohon, ale tiež zvyšuje stratu spínania a teplo. Rozšírenie mŕtveho času chráni mostík, ale skresľuje výstupné napätie pri nízkom pracovnom cykle, čo sa prejavuje ako drsné štartovanie a extra nízkorýchlostné zahrievanie.
Priradenie ovládača k motoru bez dohadov
Najčastejšou chybou dimenzovania je výber regulátora podľa výkonu motora. Motory sú dimenzované podľa mechanického výkonu; regulátory sú obmedzené fázovým prúdom a teplotou prechodu. Motor s výkonom 1 kW dokáže odobrať 40 A fázového prúdu pri 48 V počas tvrdého štartu z pokoja, aj keď jeho plavebný prúd je bližšie k 12 A. Veľkosť pre štart, nie pre plavbu a skontrolujte spolu tri čísla:
- Trvalý fázový prúd pri očakávanej teplote okolia, nie pri 25 C.
- Rozsah napätia zbernice so svetlou výškou pre hrot regeneračného brzdenia.
- Tepelná dráha: plocha chladiča, prúdenie vzduchu a ako dlho možno udržať špičkový prúd.
Zverejnené tabuľky párovania odstraňujú väčšinu týchto dohadov, pretože uvádzajú, ktoré kombinácie ovládača a motora už boli charakterizované pre prúd, napätie a montáž.
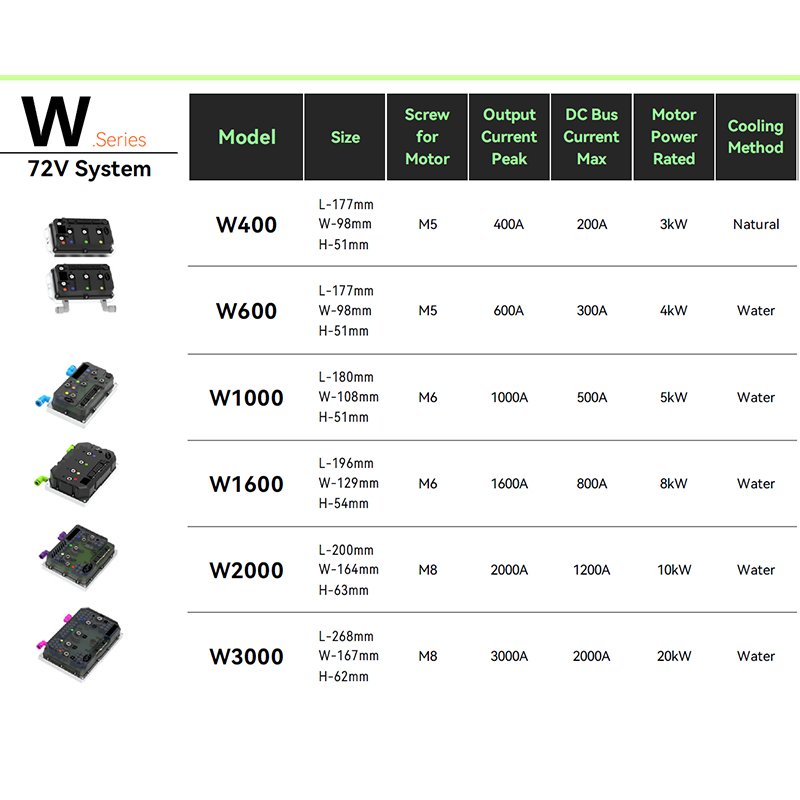
 Schéma párovania ovládača APT a motora B2B tipy na párovanie na prispôsobenie ovládačov APT a motorov v rámci výkonu, krútiaceho momentu, rýchlosti a účinnosti s ohľadom na protokol pre elektrické vozidlá. Zobraziť produkt →
Firmvér, protokoly a ladenie
Dva regulátory s rovnakými výkonovými stupňami sa môžu správať veľmi odlišne. Vstupný protokol je prvým rozdielom: PWM a analógové vstupy sú jednoduché a majú nízku latenciu, UART vyhovuje ladeniu parametrov a telemetrii a zbernica CAN je vhodná pre vozidlá, kde ovládač, systém správy batérie a riadiaca jednotka vozidla potrebujú zdieľať stav.
Druhým rozdielom je firmvér. Krivky škrtiacej klapky, prúdové rampy, profily regeneratívneho brzdenia, zoslabovanie poľa pre maximálnu rýchlosť a správanie pri obnove porúch, to všetko sú softvérové rozhodnutia a úloha softvéru v moderných ovládačoch motora narástla tak, aby zodpovedala samotnému výkonovému stupňu. Požiadajte o sadu parametrov predtým, ako sa zapojíte do platformy, nie potom, čo sa prvý prototyp zastaví na kopci.
Tepelná realita a limity spoľahlivosti
Hodnoty prúdu údajov v údajovom liste zvyčajne predpokladajú okolitú teplotu 25 C a MOSFET puzdro udržiavané blízko 80 C. Vo vnútri uzavretého krytu počas letného popoludnia neplatí ani jedna podmienka. Strata vedenia stúpa s teplotou, pretože sa zvyšuje odpor, čo opäť zvyšuje stratu; bez zníženia výkonu táto slučka uteká. Praktické zníženie výkonu pre pasívne chladený regulátor je často o 30 až 40 percent nižšie ako hlavný prúd. Kondenzátory si zaslúžia rovnakú pozornosť, pretože ich menovitý zvlnený prúd a menovitá životnosť pri 105 C určujú skutočný servisný interval, nie číslo dielu MOSFET.
Pri aplikáciách, ktoré nedokážu tolerovať rušivé výpady, je stabilita pri teplote a zaťažení dôležitejšia ako maximálna hodnota na prvej strane.
Bezuhlíkový jednosmerný motorový ovládač APT A8 s vysokou stabilitou Charakteristický vysoko stabilný bezkomutátorový jednosmerný ovládač motora s FOC, CAN, Bluetooth a špičkovým výkonom 30 kW pre drony, robotiku a ľahké EV. Zobraziť produkt → Čo skontrolovať pred nákupom
- Fázový prúd v najhoršom prípade: štart pri plnom zaťažení, maximálny stupeň, najvyššia okolitá teplota.
- Okno napätia zbernice, vrátane regeneračnej špičky, ktorú vaša batéria skutočne uvidí.
- Ovládacie rozhranie: hovorí už vozidlo CAN, alebo PWM urobí túto prácu?
- Tepelný dizajn: oblasť chladiča, dráha prúdenia vzduchu a montážna orientácia.
- Ochrana a hlásenie: nadprúd, prepätie, prehriatie a či sa poruchy zaznamenávajú alebo len signalizujú.
- Podpora: dokumentácia parametrov, cesta k aktualizácii firmvéru a to, či dodávateľ charakterizuje váš motor svojim ovládačom.
Dodávatelia, ktorí vydávajú a charakterizovaný rozsah regulátora a zodpovedajúce usmernenie výrazne zjednodušuje overenie posledného bodu pred tým, ako sa nástroj zapojí.
Bezuhlíkový jednosmerný ovládač motora APT R5 s rýchlou odozvou Charakteristický bezkomutátorový DC/PMSM regulátor s rýchlou odozvou s menovitým výkonom 5 kW, špičkovým výkonom 12 kW, CAN a FOC pre robotiku, automatizáciu a mini-EV. Zobraziť produkt → Krátka verzia
- ESC prevádza pevný jednosmerný prúd na spínaný trojfázový výstup a pracovný cyklus nastavuje priemerné napätie a tým aj rýchlosť.
- Komutácia udržuje pole statora pred rotorom; Hallove senzory zvládajú nízku rýchlosť, spätný odhad EMF riadi jazdu.
- Každý mikrokontrolér, ovládač brány, mostík MOSFET a snímanie prúdu ukladajú systému svoje vlastné limity.
- Veľkosť podľa fázového prúdu v najhoršom prípade, potom zníženie pre okolitú teplotu, ktorú produkt skutočne uvidí.
- Firmvér a prístup k parametrom sa správajú oveľa viac ako pri číslach dielov prepínača.
ĎALEJ:Vysvetlenie oslabenia poľa: Ako ovládače motora posúvajú rýchlosť nad základné hodnotenie
Máte záujem o spoluprácu alebo máte otázky?
Ako Výrobcovia vlastných ovládačov synchrónnych motorov s permanentnými magnetmi a Dodávatelia ovládačov motora s permanentnými magnetmi v Číne, Zameranie na riadenie pohonu permanentného magnetu synchrónne motory, poskytujeme bezpečné a dostatočné zdroj energie pre elektrifikáciu cestovných vozidiel.
- [email protected]
- +86-170 9191 9800
- Izba 123A, č. 1000 Ziyue Road, okres Minhang, Šanghaj, Čína
Autorské práva © Shanghai APT Power Technology Co., Ltd.All rights reserved