Vysvetlenie oslabenia poľa: Ako ovládače motora posúvajú rýchlosť nad základné hodnotenie
Elektrický motocykel bežiaci na plný plyn dosiahne svoju menovitú rýchlosť a plyn je zrazu mŕtvy. Motor sa stále môže točiť rýchlejšie, ale ovládač prestane dodávať viac prúdu. Aby ovládač prekročil tento bod, musí zámerne oslabiť magnetické pole vo vnútri motora. Touto technikou je zoslabovanie poľa, nazývané aj zoslabovanie toku, a je to jedno z najdôležitejších správania, ktoré treba pochopiť, keď si vyberáte ovládač motora pre vozidlo, ktoré potrebuje skutočnú maximálnu rýchlosť.
Čo v skutočnosti robí oslabenie poľa
Oslabenie poľa umožňuje motoru prekročiť svoju základnú rýchlosť znížením magnetického toku vo vzduchovej medzere. V synchrónnom motore s permanentnými magnetmi vytvárajú magnety rotora spätné EMF, ktoré rastie s rýchlosťou. Keď sa spätné EMF priblíži k napätiu jednosmernej zbernice, ovládač už nemôže tlačiť prúd do vinutí, takže zrýchlenie sa zastaví. Záver je jednoduchý: existuje zoslabenie poľa, pretože napätie zbernice je konečné, zatiaľ čo motor sa chce točiť rýchlejšie, ako to napätie umožňuje.
Štandardným riešením je prikázanie záporného prúdu osi d, ktorý je proti toku rotora. Tento prúd oslabuje efektívne pole, znižuje spätné EMF a ponecháva priestor na napätie pre vyššiu rýchlosť. Cena sa platí okamžite v momente. Pod základnou rýchlosťou motor produkuje konštantný krútiaci moment, zatiaľ čo nad základnou rýchlosťou sa chová zhruba ako zdroj konštantného výkonu, takže dostupný krútiaci moment klesá so stúpajúcou rýchlosťou.
| Parameter | Oblasť konštantného krútiaceho momentu pod základnou rýchlosťou | Oblasť oslabenia poľa nad základnou rýchlosťou |
|---|---|---|
| Krútiaci moment | K dispozícii menovitý krútiaci moment | Krútiaci moment falls as speed rises |
| Výstupný výkon | Stúpa rýchlosťou | Zhruba konštantná |
| Back-EMF | Pod napätím zbernice | Kontrolované prúdom osi d |
| prúd osi d | Takmer nula | Negatívne |
| Efektívnosť | Najvyššia rýchlosť blízka základnej | Nižšie, s väčšími stratami medi |
Ako moderný ovládač implementuje oslabenie poľa
Vysokovýkonné regulátory implementujú zoslabovanie poľa s riadením orientovaným na pole, zvyčajne nazývané FOC. Firmvér nepretržite rozdeľuje statorový prúd na dve kolmé zložky: prúd v osi q, ktorý vytvára krútiaci moment, a prúd v osi d, ktorý sa bežne udržiava blízko nuly pod základnou rýchlosťou. Aby sa vstúpilo do zoslabovania poľa, firmvér zámerne nastaví záporný prúd osi d, aby zrušil časť poľa rotora.
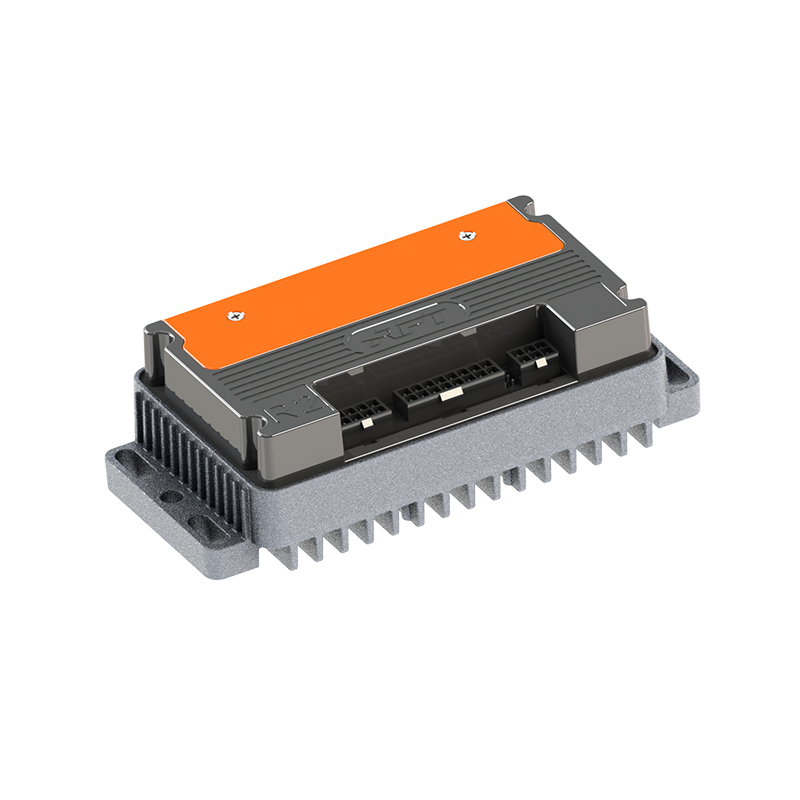
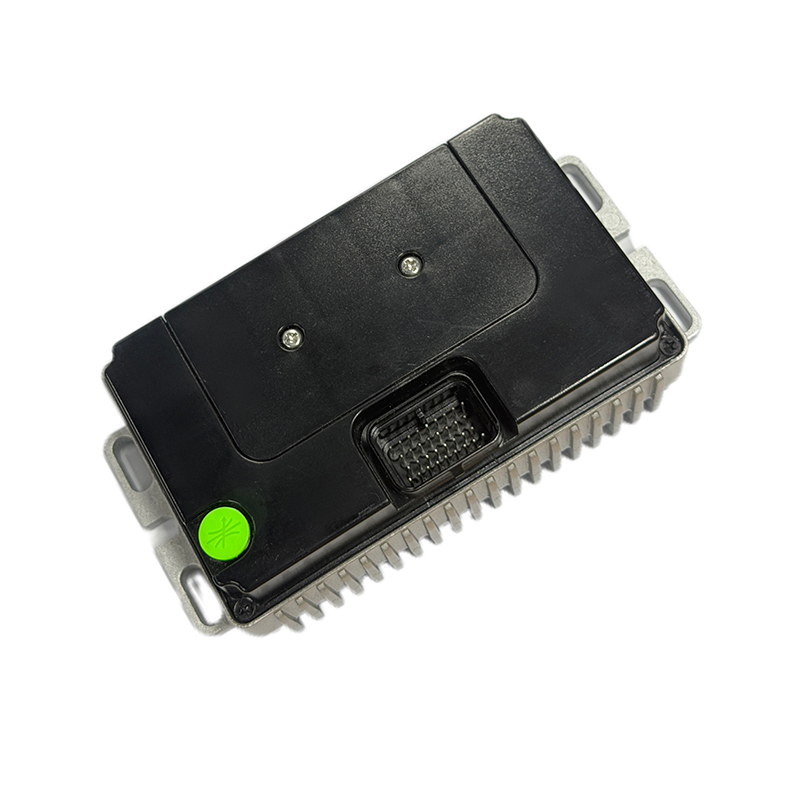
Regulátor, ktorý riadi tento prechod hladko, je veľmi odlišný od regulátora, ktorý jednoducho privádza fázový prúd pri vysokom pracovnom cykle. FOC udržuje rozšírenie rýchlosti nepretržité a predvídateľné, bez náhlej straty odozvy na hranici základnej rýchlosti. To je dôvod, prečo na šírke pásma procesora, kvalite hradlového ovládača a ladení softvéru záleží rovnako ako na kremíku vo výkonovom stupni. Platforma navrhnutá pre trvalú vysokorýchlostnú prevádzku, ako je napríklad vysokovýkonný ovládač motora série T, je dimenzovaná na výkon prúdovej slučky potrebný na udržanie regulácie nad základnou rýchlosťou.
 Platforma riadenia pohonu synchrónneho motora s permanentným magnetom Táto platforma regulátora motora je navrhnutá pre trvalú vysokorýchlostnú prevádzku s výkonom prúdovej slučky potrebnej na udržanie regulácie nad základnou rýchlosťou, čo ju robí relevantnou pre aplikácie vyžadujúce široký rozsah otáčok prostredníctvom zoslabovania poľa. Zobraziť produkt →
Prečo je oslabenie poľa dôležité na skutočnom vozidle
Bez zoslabovania poľa je maximálna rýchlosť pevne obmedzená napätím batérie a konštantou spätného EMF motora. Jedinými alternatívami sú vysokonapäťová batéria, motor s nižšou konštantou spätného EMF alebo väčšie koleso a každá z týchto možností poškodzuje zrýchlenie, balenie alebo náklady. Oslabenie poľa umožňuje jednému motoru pokryť oveľa širší rozsah otáčok, takže konštruktéri môžu udržiavať prevod dostatočne nízky na silný štartovací krútiaci moment a stále dosahovať rozumnú cestovnú rýchlosť.
Praktický príklad: 4 kW motor v náboji kolesa so základnou rýchlosťou 3 000 ot./min na elektrickom motocykli môže potrebovať približne 20-percentné zoslabenie poľa, aby sa mohol pohybovať z 55 km/h na 70 km/h. To je realistický prevádzkový rozsah pre produkčnú riadiacu jednotku a mení zážitok z jazdy viac ako modernizácia batérie.
Rovnaké zdôvodnenie platí pre elektrické ATV, UTV, robotické podvozky a e-prívesné motory, kde schopnosť rýchlo reagovať okolo základnej rýchlosti určuje, ako prirodzene sa vozidlo cíti pre jazdca alebo operátora.
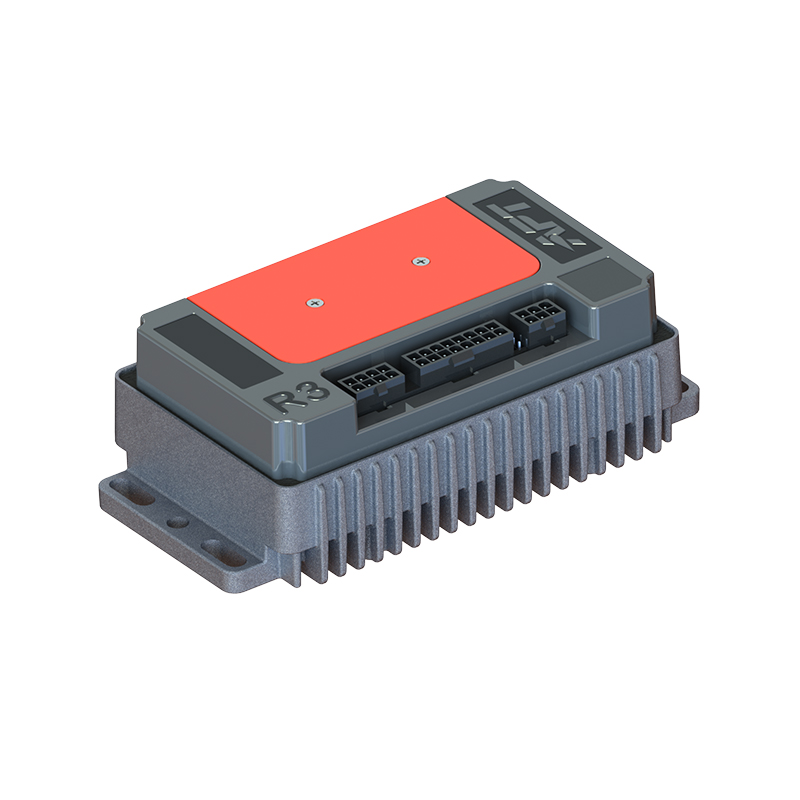
 Bezuhlíkový jednosmerný ovládač motora R5 s rýchlou odozvou Tento ovládač kladie dôraz na rýchlu odozvu okolo základnej rýchlosti, ktorá priamo ovplyvňuje to, ako prirodzene pôsobí elektrická štvorkolka, UTV, robotický podvozok alebo prívesný motor pre operátora a podporuje rýchle zmeny plynu a záťaže. Zobraziť produkt →
Kompromisy účinnosti a tepla
Oslabenie poľa nie je voľná sila. Demagnetizujúci prúd osi d nevytvára žiadnu mechanickú prácu, ale stále preteká vinutiami a vytvára straty medi. Účinnosť v oblasti zoslabovania poľa je preto nižšia ako pri základnej rýchlosti a motor beží pri rovnakom výkone teplejšie.
Jedným z bežných nedorozumení je, že oslabenie poľa zvyšuje fázový prúd, aby sa zvýšil výkon. nie je. Posúva fázový uhol prúdu tak, že časť statorového poľa je proti magnetom rotora, čo znižuje generované napätie a umožňuje rýchlejšie otáčanie motora. Medzitým sa zníži zložka prúdu vytvárajúca krútiaci moment.
Existuje tiež reálne riziko demagnetizácie permanentného magnetu. Ak sa záporný prúd osi d zatlačí príliš ďaleko, kým sú magnety horúce, tok rotora môže trvalo klesnúť a motor navždy stratí krútiaci moment. To je dôvod, prečo seriózni ovládače obmedzujú prúd osi d prostredníctvom tepelných a rýchlostných máp, namiesto toho, aby umožnili používateľovi jednoducho zvýšiť jedno globálne číslo.
Ako orientačné pravidlo platí, že dostupný krútiaci moment nad základnou rýchlosťou klesá zhruba s jednou prekročenou rýchlosťou. Zvýšenie maximálnej rýchlosti o 20 percent môže stáť veľkú časť zrýchlenia dostupného v menovitom bode, takže účinnosť implementácie zoslabenia poľa priamo ovplyvňuje dojazd vozidla a tepelnú bezpečnosť.
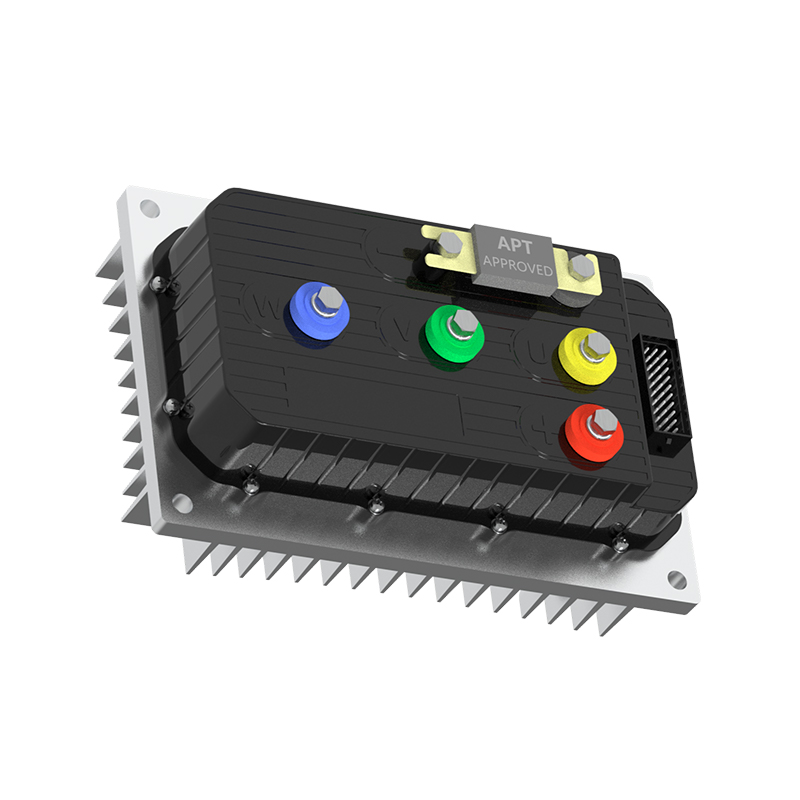
 Vysokoúčinný bezkomutátorový jednosmerný motorový ovládač A4 Vzhľadom na to, že oslabenie poľa znižuje účinnosť a zvyšuje teplo, je vysokoúčinný dizajn tohto ovládača dôležitý pre dojazd vozidla a tepelnú bezpečnosť a kupujúci by si mali overiť implementáciu FOC, teplotné limity a laditeľné mapy. Zobraziť produkt →
Čo skontrolovať v ovládači motora pred kúpou
Pretože zoslabovanie poľa je funkcia softvéru a výkonového stupňa a nie číslo vytlačené na krabici, kupujúci sa musia pýtať konkrétne otázky. Používa regulátor FOC s deklarovaným záporným rozsahom prúdu osi d? Sú limity zoslabenia poľa tepelne chránené? Môžu byť tuningové mapy aktualizované pri zmene motora alebo vozidla?
- Rozsah oslabenia poľa: nepretržitý a špičkový záporný prúd d-osi by mal byť uvedený v údajovom liste, nie skrytý.
- Tepelný manažment: nepretržitá vysokorýchlostná prevádzka ohrieva vinutie aj MOSFET, takže regulátor potrebuje zníženie prúdu na základe teploty.
- Softvérová nastaviteľnosť: maximálna rýchlosť, krútiaci moment a hĺbka zoslabenia poľa by mali byť laditeľné pre každú aplikáciu.
- Prispôsobenie motora: konštanta spätného EMF, počet pólov a indukčnosť ovplyvňujú správanie sa zoslabovania poľa, takže na rade pri párovaní záleží.
Tieto detaily oddeľujú generický ovládač od ovládača, ktorý je skutočne pripravený na výrobu. Dodávateľ motorových pohonov s internými skúsenosťami so zabudovaným softvérom oveľa pravdepodobnejšie dodá kalibrovanú stratégiu zoslabovania poľa ako predajca pevného firmvéru. The úloha softvéru v modernom riadení motora sa rýchlo rozširuje a stojí za to preštudovať si ho predtým, ako sa zaviažete k hardvérovej platforme.
Na strane hardvéru je rovnako dôležitá skúsenosť s paralelným paralelným napájaním MOSFET s vysokým napätím, pretože zoslabovanie poľa tlačí fázový prúd pri vysokej rýchlosti a vysokej teplote, čím odhaľuje každú slabinu vo výkonovom stupni. Práca s a dodávateľ motorových pohonov ktorý vytvára túto triedu produktov deň čo deň, znižuje riziko objavenia okrajového dizajnu v polovici overovania vozidla.
Oslabenie poľa už nie je exotický extra. Je to základná funkcia každého seriózneho ovládača motora používaného v elektrickej mobilite a kvalita jeho implementácie rozhoduje o rýchlosti, plynulosti a spoľahlivosti finálneho vozidla. Hľadajte ovládač, ktorý kombinuje vyspelý firmvér FOC s výkonovým stupňom schopným prežiť trvalý dopyt po vysokorýchlostnom prúde. Správna kombinácia a motor sa bude cítiť rýchlejšie bez obetovania životnosti.
ĎALEJ:Riadenie motora v uzavretej slučke: Ako spätná väzba zlepšuje výkon a spoľahlivosť motora
Máte záujem o spoluprácu alebo máte otázky?
Ako Výrobcovia vlastných ovládačov synchrónnych motorov s permanentnými magnetmi a Dodávatelia ovládačov motora s permanentnými magnetmi v Číne, Zameranie na riadenie pohonu permanentného magnetu synchrónne motory, poskytujeme bezpečné a dostatočné zdroj energie pre elektrifikáciu cestovných vozidiel.
- [email protected]
- +86-170 9191 9800
- Izba 123A, č. 1000 Ziyue Road, okres Minhang, Šanghaj, Čína
Autorské práva © Shanghai APT Power Technology Co., Ltd.All rights reserved