Výber snímača motora pre BLDC pohony: rozlíšenie, rozhranie a prispôsobenie
Dva prototypy elektrických motocyklov dorazili na rovnakú testovaciu lavicu s rovnakým 10-palcovým nábojovým motorom, rovnakým firmvérom ovládača a rovnakou batériou. Jeden sa plazil vpred tempom chôdze s plynulým, kontrolovateľným ťahom. Druhý sa trhal pod 3 km/h a po dvadsiatich minútach kopcových štartov si uvaril fázový vinutie. Mechanické časti boli identické; cesta spätnej väzby nebola. Jeden motor niesol inkrementálny kódovač 1 024 PPR, druhý súpravu troch Hallových senzorov a tabuľku firmvéru, ktorá odhadovala polohu rotora medzi krokmi komutácie.
Poučenie sa ľahko vysloví a pri obstarávaní sa naň ľahko zabudne: na bezkomutátorovom synchrónnom pohone s jednosmerným prúdom alebo s permanentným magnetom motorový enkodér rozhoduje o tom, ako presne a ako spoľahlivo môže regulátor vedieť, kde sa rotor nachádza. Rozlíšenie, výstupné rozhranie, mechanická montáž a prevádzkové prostredie, to všetko dodáva jedno číslo – kvalitu informácií o polohe, ktoré sa dostanú do riadiacej slučky. Zaobchádzajte s enkodérom ako s príslušenstvom a zaplatíte zaň zvlnením krútiaceho momentu, odmietnutými prvými výrobkami alebo vrátením na mieste.
Čo robí kódovač motora vo vnútri pohonu s uzavretou slučkou
Kodér prevádza mechanický pohyb na elektrický signál, ktorý môže menič počítať, taktovať alebo dekódovať. V trojfázovom bezkomutátorovom pohone potrebuje ovládač elektrický uhol rotora, aby sa rozhodol, kedy má prepnúť každý MOSFET. Hallove senzory poskytujú šesť diskrétnych stavov na elektrickú otáčku: dosť na šesťstupňovú komutáciu, príliš hrubé na plynulý krútiaci moment pri nízkych otáčkach. Kódovač pridáva spojitú polohu – inkrementálne typy vysielajú kvadratúrne impulzy A/B s voliteľným indexovým impulzom, zatiaľ čo absolútne typy hlásia kódovanú hodnotu polohy v momente, keď je privedený výkon.
Tento rozdiel formuje celý stroj, nielen snímač. S inkrementálnou spätnou väzbou musí ovládač vykonať návrat do východiskovej polohy po každom cykle napájania, aby sa vytvorila nulová referencia. S absolútnou spätnou väzbou stroj okamžite vie, kde sa nachádza, čo je dôležité pre podvozok robota, ktorý musí pokračovať v trase bez referenčného chodu, a pre osi riadenia alebo akčných členov, kde je neočakávaný pohyb pri štarte bezpečnostný problém. Veľká časť interpolácie, filtrovania a detekcie porúch, ktoré kedysi existovali v špecializovanom hardvéri, je teraz vo firmvéri, a preto sa úloha softvéru v modernom riadení motora neustále rozširuje.
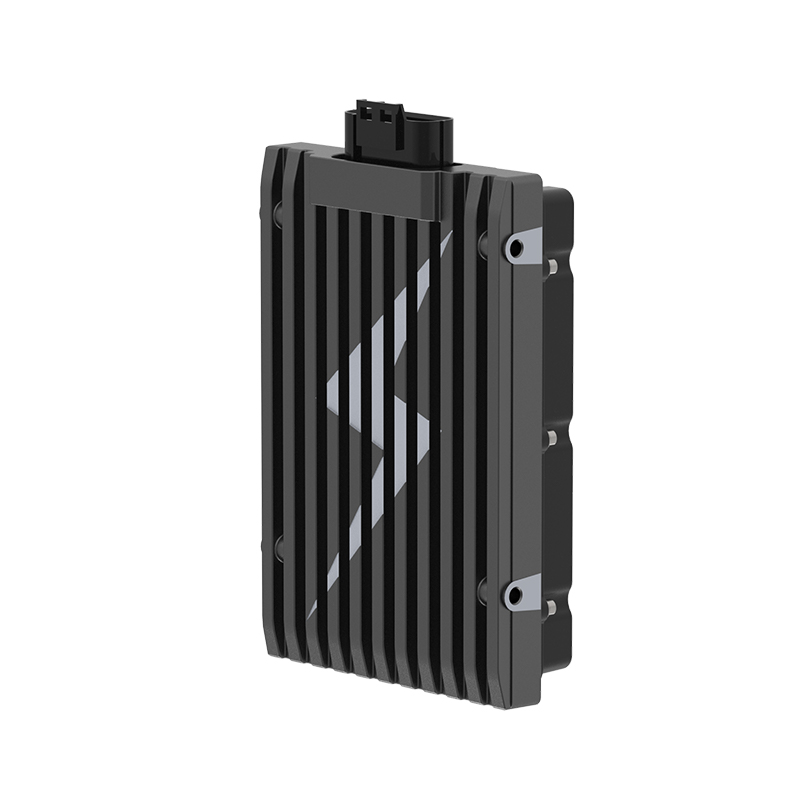
 A6 2422 Ultra-tichý bezkomutátorový jednosmerný ovládač motora Pre systémy, ktoré vážia prírastkovú verzus absolútnu spätnú väzbu, tento ovládač podporuje vstup Hallovho alebo magnetického kódovača a vektorové riadenie FOC. Zobraziť produkt →
Inkrementálne alebo absolútne: prispôsobte kódovač správaniu pri spustení
Začnite jednou otázkou: čo sa stane počas prvých 200 milisekúnd po otočení kľúča? Ak stroj dokáže tolerovať pomalý referenčný pohyb, inkrementálny snímač je lacnejší a jeho integrácia je jednoduchšia. Ak to nedokáže, absolútna spätná väzba je úprimnou odpoveďou a dodatočné náklady patria do rozpočtu od začiatku a nie do redizajnu o šesť mesiacov neskôr.
| Typ spätnej väzby | Výstupný signál | Typický strih | Hlavné riziko |
|---|---|---|---|
| Sada Hallových snímačov | Tri digitálne stavy na elektrický cyklus | Len komutácia, nákladovo orientované pohony | Hrubý krútiaci moment pri nízkych otáčkach, žiadna jemná poloha |
| Inkrementálna optika | A/B kvadratúra, index, 5 V TTL alebo 24 V HTL | Presná rýchlosť a poloha na utesnených osiach | Kontaminácia disku signál úplne zabije |
| Inkrementálne magnetické | A/B kvadratúra, index | Prach, vlhkosť a vibrácie v e-mobilite | Vonkajšie magnetické polia, tolerancia vzduchovej medzery |
| Absolútna jednootočka | SSI, BiSS-C, SPI alebo PWM | Spustenie bez navádzania, kĺby robota | Vyššia cena, podpora protokolov v jednotke |
| Absolútna viacotácka | Sériové s otáčkomerom | Pohony, riadenie, ozubené osi | Vypočítajte chyby po dlhom skladovaní alebo vibráciách |
Rozlíšenie, presnosť a čísla, ktoré sa oplatí porovnávať
Prírastkové rozlíšenie sa uvádza v impulzoch na otáčku. Kódovač 1 024 PPR načítaný štvornásobnou kvadratúrou poskytuje 4 096 impulzov na otáčku. Na kolese s priemerom 250 mm a obvodom 785 mm sa jeden počet rovná zhruba 0,19 mm zdvihu – prijateľné pre odometriu, marginálne pre presné polohovanie. 17-bitový absolútny kódovač poskytuje 131 072 impulzov na otáčku, približne 0,006 mm na tom istom kolese, a jeho rozlíšenie sa nezrúti, keď sa stroj pohybuje pomaly.
Rozlíšenie nie je presné. Chyba interpolácie vo vnútri kódovača, excentricita hriadeľa, nesúososť spojky a teplotný posun, to všetko prispieva k chybe polohy, ktorú ovládač skutočne vidí. Požiadajte dodávateľov o celkový rozpočet chýb namiesto hlavnej hodnoty PPR a otestujte vzorku na skutočnom hriadeli, a nie na laboratórnom prípravku. 4 096-násobný snímač namontovaný s 0,1 mm excentricitou sa môže správať horšie ako čisto namontovaná 2 048-násobná jednotka.
Rozhrania, káble a šum, ktorý kazí spätnú väzbu
Kompatibilita rozhrania je miesto, kde sa rozhodujú o nákupe. Regulátor s 3,3 V vstupmi spoľahlivo neprečíta 5 V TTL enkodér bez posunu úrovne a optický enkodér môže odoberať 150 až 250 mA zo zdroja, ktorý bol dimenzovaný pre Hallov senzor. Skontrolujte maximálnu výstupnú frekvenciu v porovnaní s dĺžkou kábla, potvrďte, že jednotka podporuje absolútny protokol, ktorý chcete kúpiť, a pamätajte, že dlhé káble s vysokou kapacitou zaobľujú rýchle hrany, kým nezmiznú počty. Tienený krútený párový kábel, ukončený na konci riadiacej jednotky a vedený minimálne 50 mm od fázových káblov motora, zabraňuje väčšine týchto problémov.
Strana ovládača si zaslúži rovnakú kontrolu. Prúdové slučky bežiace na 10 až 20 kHz nemôžu použiť rozlíšenie jemnejšie, než podporuje perióda vzorkovania, a pohon, ktorý dobre zvláda riadenie orientované na pole, premení dobrú spätnú väzbu na nízke zvlnenie krútiaceho momentu a vyššiu účinnosť v celom rozsahu otáčok.
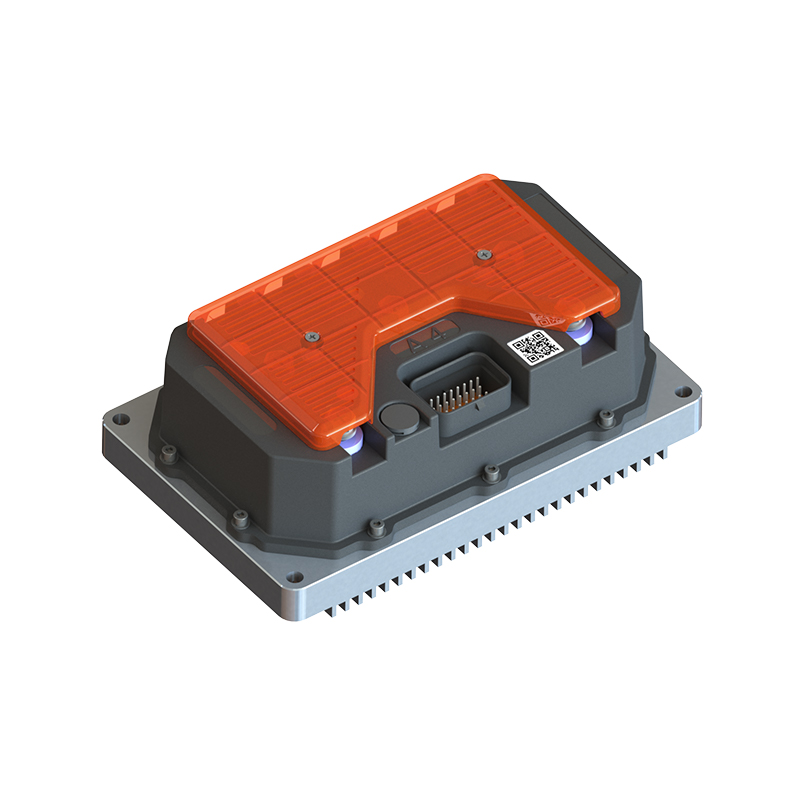
A4 2313 Vysokoúčinný bezkomutátorový jednosmerný ovládač motora Pre elektrické motocykle alebo pohony EV tento ovládač spáruje vektorové ovládanie FOC s CANBUS, Bluetooth a Hallovou alebo magnetickou spätnou väzbou. Zobraziť produkt → Mechanické prispôsobenie a prostredie: kde začínajú poruchy poľa
Snímače zlyhávajú v teréne z mechanických dôvodov častejšie ako elektrické. Magnetické a indukčné typy tolerujú definovanú vzduchovú medzeru – bežne 0,5 až 1,5 mm medzi snímačom a magnetom – ale táto medzera musí prežiť tepelnú rozťažnosť, vôľu ložísk a nárazy. Hádzanie hriadeľa, axiálny plavák a excentricita náboja modulujú signál a modulovaná spätná väzba polohy sa prejavuje na vozidle ako zvlnenie krútiaceho momentu alebo oscilácia rýchlosti. Pred výberom snímača špecifikujte limity hádzania na výkrese a potom ich zmerajte na prvom článku namiesto dôvery v brožúru dodávateľa.
Prostredie riadi výber technológie. Optické snímače ponúkajú najlepšie rozlíšenie a najmenšiu toleranciu voči prachu, olejovej hmle a kondenzácii; pomáha kryt IP67, ale neopravuje opotrebované tesnenie hriadeľa. Magnetické kódovače prežijú prach a vodu, no v blízkosti silnoprúdových káblov alebo veľkých oceľových konštrukcií oslabujú. V prípade prívesných motorov a pobrežných zariadení, soľná hmla a galvanická korózia robia z IP67 s káblovými priechodkami pre námorné lode skôr minimum než predajný argument.
Aplikácie a to, čo každý požaduje
Rovnaká špecifikácia kódovača poskytuje veľmi odlišné výsledky v závislosti od toho, kde je motor umiestnený:
- Elektrické motocykle a skútre: plynulosť pri nízkych rýchlostiach a rozjazdy do kopca dominujú prvému dojmu zákazníka, takže kvadratúrne rozlíšenie a elektrická kalibrácia uhla záleží viac ako na presnosti najvyššej rýchlosti.
- Podvozok robota a automaticky riadené vozidlá: Chyba odometrie sa hromadí počas zmeny, takže počet na otáčku vynásobený priemerom kolesa určuje praktický rozpočet na navigáciu.
- Pohon ATV a UTV: blato, prechody cez vodu a vibrácie posúvajú výber smerom k uzavretej magnetickej spätnej väzbe s veľkorysou toleranciou vzduchovej medzery.
- Elektrické prívesné motory: odolnosť proti korózii a integrita kábla rozhodujú o životnosti, nie samotné rozlíšenie.
Na balení záleží tiež. Integrované jednotky stredného pohonu umiestňujú snímač do skrine prevodovky, kde sú stálymi susedmi olejová hmla a teplo a kde nie je možné vymeniť snímač bez otvorenia motora. Toto usporiadanie odmeňuje skorú mechanickú kontrolu a dodávateľa, ktorý rozumie celému hnaciemu ústrojenstvu, a nie snímaču predávanému iba podľa špecifikácií.
Motory B2B so stredným pohonom pre systémy pohonu elektrobicyklov Prezrite si túto kategóriu B2B motorov so stredným pohonom pre možnosti továrne/dodávateľa, párovanie ovládačov a popredajnú podporu relevantnú pre integrované systémy pohonu e-bikov. Zobraziť produkt → Kontrolný zoznam overenia pred uvoľnením dizajnu
Väčšina problémov s kódovačom sa zistí neskoro, pretože testovanie sa zameriava skôr na údajový list ako na zostavu. Pred podpísaním produkčného vydania vykonajte tieto kroky:
- Potvrďte, čo musí stroj urobiť počas prvých 200 milisekúnd po zapnutí, a nechajte túto odpoveď rozhodnúť o prírastkovej alebo absolútnej.
- Prispôsobte úrovne napätia, protokol, napájací prúd a maximálnu frekvenciu aktuálnemu vstupnému stupňu regulátora.
- Odmerajte hádzanie hriadeľa, excentricitu a vzduchovú medzeru snímača na prvom článku, nie na držiaku stola.
- Spustite zostavu v celom rozsahu teplôt a zaznamenajte chybu polohy pri extrémoch.
- Kalibrujte elektrický uhlový posun a uložte ho pre každú sériu motora, pretože jedna nevyrovnaná séria vytvára zvlnenie krútiaceho momentu všade.
- Overte vedenie a tienenie káblov pod vedením a vyžarovaným hlukom, s motorom zaťaženým a bez voľnobehu.
- Vyžiadajte si údaje o konzistencii medzi jednotlivými dávkami a zdokumentovaný proces oznamovania zmien, pretože neohlásená revízia magnetu alebo disku potichu znehodnotí vašu kalibráciu firmvéru.
Kódovač motora nie je komponent, ktorý sa kupuje na konci projektu a potom sa priskrutkuje. Najprv sa rozhodnite o správaní pri spustení, potom o rozlíšení, ktoré aplikácia skutočne potrebuje, potom o rozhraní a mechanickom obale, ktorý dokáže udržať toto rozlíšenie v reálnom prostredí. Overte kombinovaný pohon na zaťaženom stole a uschovajte si záznam o kalibrácii so sériou motora.
Shanghai APT Power Technology vytvára bezkomutátorové ovládače jednosmerných motorov, motory so stredným pohonom a motory nábojov presne v tomto poradí, pričom prispôsobuje firmvér ovládača charakteristikám motora namiesto toho, aby predával hardvér izolovane. Či už ide o elektrický motocykel, podvozok robota, štvorkolku alebo elektrický prívesný motor, spätná väzba polohy patrí do prvého inžinierskeho rozhovoru – nie do prvého záručného nároku.
ĎALEJ:Ako fungujú elektronické regulátory rýchlosti? Vo vnútri signálneho reťazca ESC
Máte záujem o spoluprácu alebo máte otázky?
Ako Výrobcovia vlastných ovládačov synchrónnych motorov s permanentnými magnetmi a Dodávatelia ovládačov motora s permanentnými magnetmi v Číne, Zameranie na riadenie pohonu permanentného magnetu synchrónne motory, poskytujeme bezpečné a dostatočné zdroj energie pre elektrifikáciu cestovných vozidiel.
- [email protected]
- +86-170 9191 9800
- Izba 123A, č. 1000 Ziyue Road, okres Minhang, Šanghaj, Čína
Autorské práva © Shanghai APT Power Technology Co., Ltd.All rights reserved